
导语:24小时直播,失败才是最大收获
11月3日消息(报道:王佩)人形机器人进便利店,到底是真上岗,还是又一场精心编排的Demo?近日,智元六台精灵G2在上海徐汇一家正在营业的便利店连续值守24小时,以迎宾、咖啡师、理货、补货、收银熟食、清洁等身份接受全网在线监工。智元把这场挑战称为AI WAVE的“收官之战”,但从行业视角看,它更像一次压力测试:测试的不是机器人会不会做一杯咖啡,而是具身智能系统在真实商业空间里,遇到变化、中断、异常之后,还能不能把任务继续推进下去。
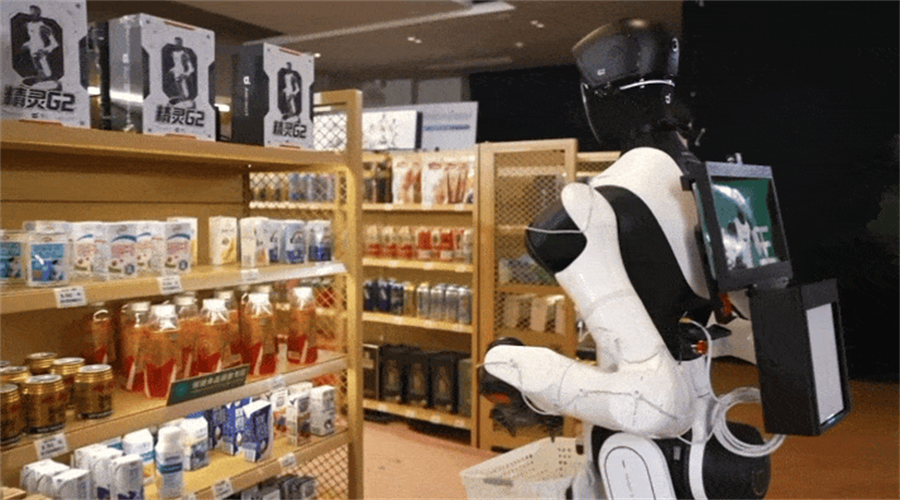
便利店:看似普通,却是人形机器人的“地狱考场”
为什么选便利店作为全栈技术的第一个实战场?
智元具身研究中心副总裁任广辉在技术群访中给出的判断很直接:便利店足够真实,也足够难。
工业分拣、工厂质检场景,追求节拍、精度、可靠性,但环境相对固化,障碍物、物体位置基本可控。但便利店是狭小的人机混行空间,所有任务互相打架:补货机器人占住货架,就会挡住取货;保洁作业堵住过道,直接影响收银、外卖流转;一台机器人任务延迟,整条业务链路都会连锁受影响。
人类店员随手完成的小事,放到机器人身上处处是坑。
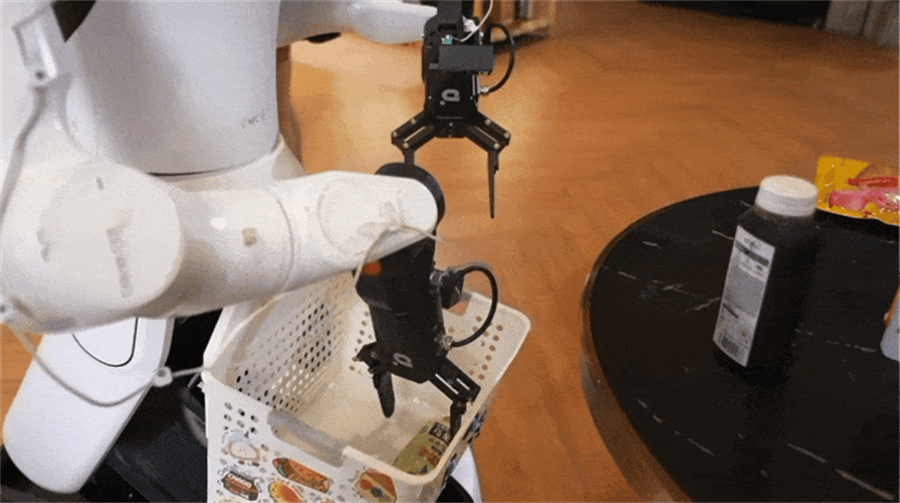
拿一块黄金糕,力道轻了打滑脱落,力道重了直接捏碎;夹起之后还要对准袋口放料、收回夹爪、换姿态拎起包装袋。处理挂钩商品彩虹糖,不光要拿下来,还得让包装挂孔顺利脱离挂钩,不能勾扯包装、碰倒周边货品。软包装一旦受力变形,整套动作的前提条件全部改变。
顾客的干扰更是变量,有人站在通道充当“路障”,儿童突然靠近作业区,嘈杂人声混杂点单语音,热咖啡、熟食交接要兼顾防烫伤、防泼洒。感知、灵巧操作、运动控制、任务调度、人机安全,全部要在几十平米空间内同时跑通。
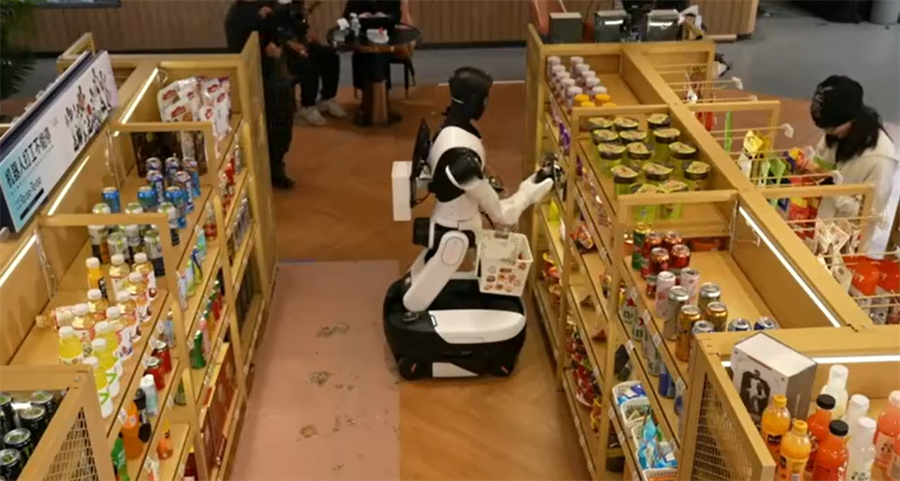
考核标尺也对标真实门店运营,不止看完成多少单,一整套量化指标被完整记录:任务首次成功率、响应时间、端到端耗时、单位时间合格交付量,同时统计人工接管频次、异常恢复时长、系统整体可用率。
从“演一遍”到“知错能改”:Physical RSI,机器人的错题本
过去大量人形机器人演示,都逃不开一个痛点:演示现场表现惊艳,但换一点环境就失效;训练时做得很好,上岗遇到新问题,只能靠工程师下场调试。机器人训练完成就“定型”,部署之后几乎没有自我成长能力。
而这次便利店测试,核心要验证的概念叫做Physical RSI(物理递归自进化)。
通俗来讲,就是机器人把真实世界作业的成功、失败轨迹全部记录,经过筛选之后转化为经验,反哺后续作业。要区分清楚它和闭环控制、在线学习、Agent即时纠错的差异:闭环控制只是修正当下动作;在线学习更新模型;Agent纠错救回当前任务。而Physical RSI追求的是,这一次踩过的坑,要沉淀成可复用经验,让未来同类任务做得更好,单次任务恢复成功,不等于能力完成进化。
这套机制分为两层:
– Harness RSI(调度层经验沉淀):流程、编排层面的经验,当天复盘总结,第二天作业即可生效,几乎不消耗训练算力,相当于机器人的“笔记本”。
– Policy RSI(策略模型迭代):把高质量的真实轨迹送入训练,固化为动作策略,属于机器人的“肌肉记忆”,一般数天完成一轮迭代。
直播过程中也确实暴露出不少真实故障:早期点单系统下单失败、订单状态同步错乱、机器人位置冲突。系统不会直接卡死,任务被拆解为一个个可以暂停、中断、恢复的独立单元;机器人电量不足、本体故障,任务可以交给同伴或者人工接续,不会出现网传“机器人干久了累到宕机”的现象——考验的不是单台机器人耐久,而是整套系统的持续可恢复能力。
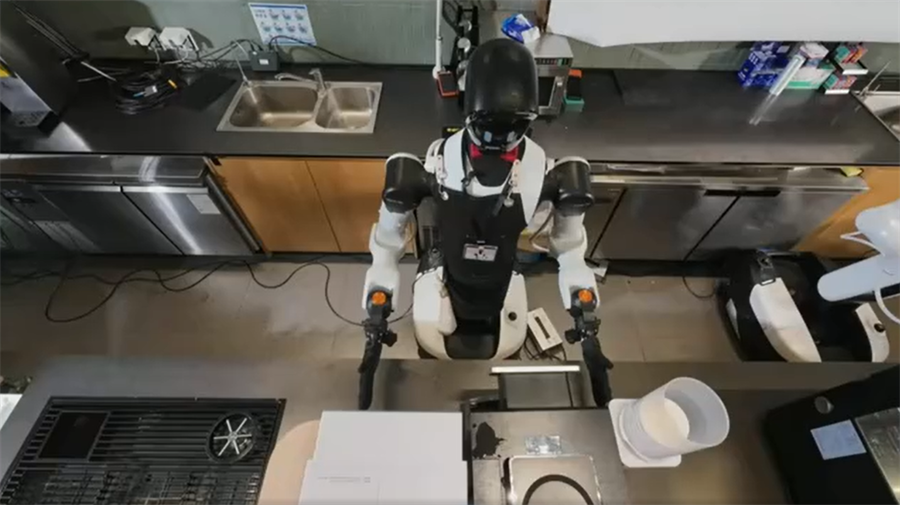
深夜门店客流空闲时,机器人甚至会自主来到货架前,反复演练高难度任务。直播产生的数据,经过脱敏、质控筛选之后进入训练队列,一到两周就可以体现在新版本策略更新当中。
支撑整套能力的基座,是自研的作业基座模型GO3 Preview,基于WRAM世界推理动作模型架构,把环境理解、未来预测、动作生成统一建模,打通预训练、后训练、部署后全链路学习。不需要针对咖啡、熟食、补货每一类任务单独从头教学,模型能够跨任务复用操作经验,面对杯子、软袋、挂钩商品自主选择抓取策略与移动路径。
拿挂钩商品这个小场景就能看清全栈的价值:价签挡住挂钩,感知系统要判断是否需要变换观测视角;本体要完成可达性;灵巧夹爪完成对位挂放;执行完成核验商品是否挂稳;一旦失败,要安全退出;同类故障反复出现,再回溯调整感知规则,补充动作训练。本体、感知、模型运控、Agent调度、数据反馈环环相扣,任何一环短板,简单的补货任务就无法闭环。
现实鸿沟:距离无人看管上岗还有多远?
测试中同样清晰暴露出现阶段能力边界。
任广辉坦言,目前相对成熟的,是物体规范、作业边界清晰、结果易核验的任务;短板集中在柔性物体处理、复杂接触交互、长链条连续操作。午晚高峰是压力最大的班次:订单爆发、顾客穿行、公共空间资源抢占全部叠加在一起。对比熟练人类店员,机器人在应变速度、精细操作节拍、各类突发异常处理上仍存在显著差距。
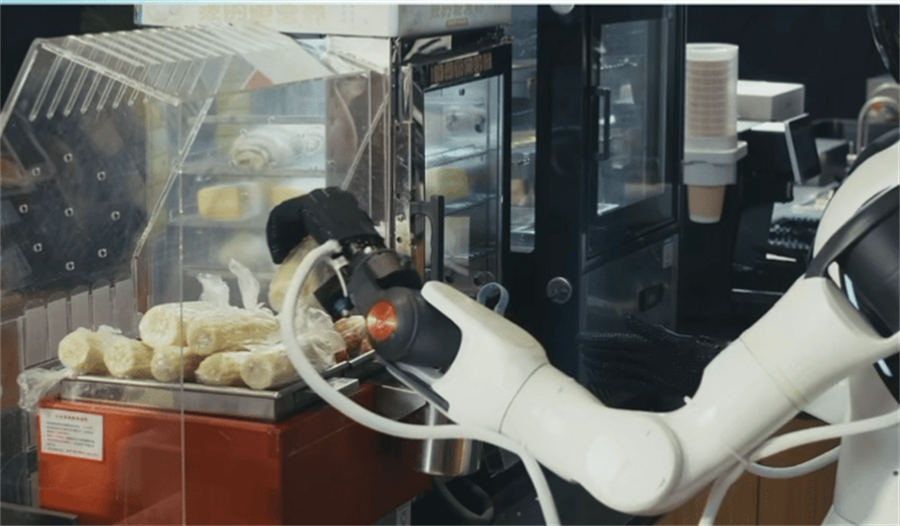
人机安全是底线。面对狭窄通道、儿童靠近、顾客突然横穿作业区,系统依靠距离与运动趋势综合判断,执行减速、暂停、避让、重规划;感知不确定性上升的时候主动降低作业强度,“宁可慢,不能撞”。热食咖啡交付要确认顾客具备接取条件之后再完成交接,规避烫伤、泼洒风险。
对于行业普遍关心的商业化复制,过去机器人落地便利店推进缓慢,核心矛盾不在于“样机可以完成某几个动作”,而在于样机能力和门店真实运营之间隔着巨大鸿沟。即便机器人可以抓起商品,但面对五花八门包装、顾客干扰、层出不穷异常,如果每一家门店都需要大批工程师上门调试适配,规模化复制就无从谈起。
那什么岗位会率先迎来规模化落地?智元给出三条判断标尺:任务边界是否清晰;执行结果是否容易核验;异常能不能由系统自主恢复。
这场测试还提出一个值得行业思考的变量:持续自进化会重塑机器人数据产业链。未来并非数据总量需求下降,而是数据类型发生迁移。除通用物体动作数据集之外,真实场景下失败案例、异常恢复轨迹、多机协作冲突案例,将成为高价值素材。数据服务商的重心,会向轨迹质控、长尾案例挖掘、评测体系建设发生转移。
具身智能,不再看“秀得有多炫”,要看“错了怎么办”
很长一段时间,人形机器人行业的叙事,停留在“完成酷炫演示”。观众惊叹机器人可以跑跳、可以抓取物品,但演示结束,很难走进真实生意。
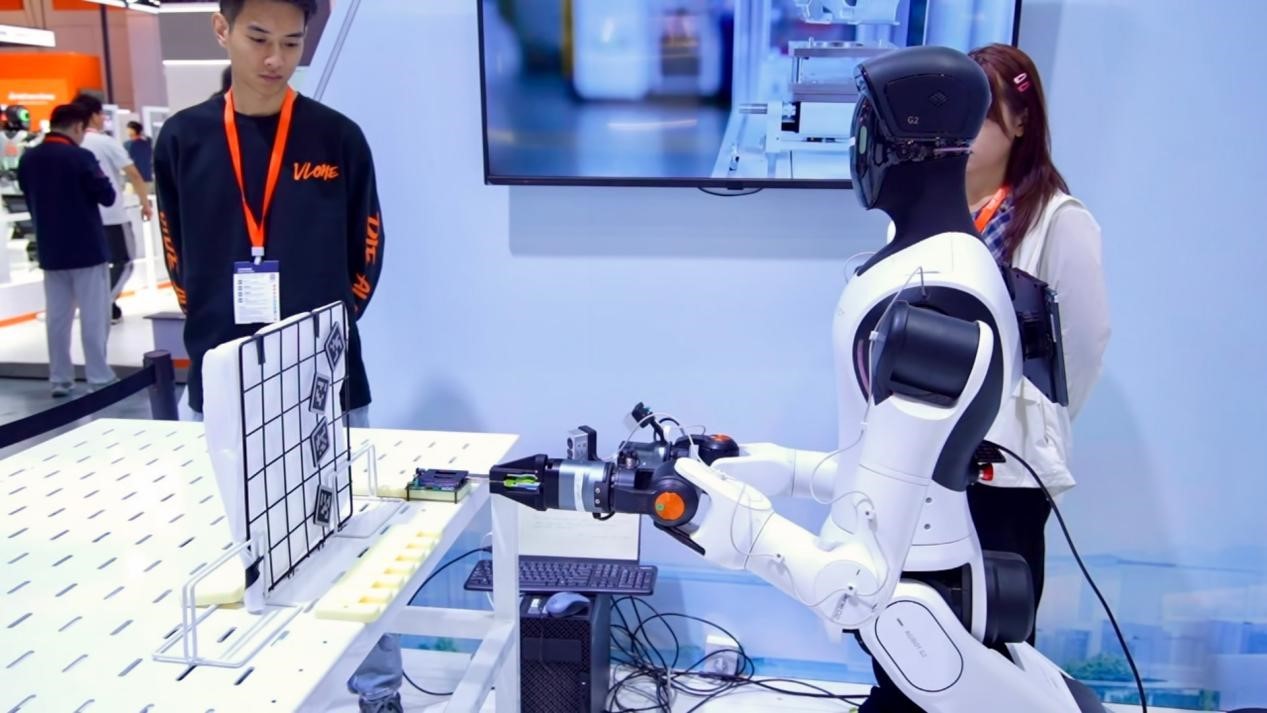
智元这场24小时便利店直播的意义,不在于宣告机器人已经可以全面替代店员,而在于把舞台从封闭展厅搬到充满干扰的真实营业环境,把失败、卡顿、异常恢复、部署后持续学习完整公开。
未来一两年,全栈路线的成效,将由几个可量化结果检验:同等业务标准下合格产出提升,人工接管、重试耗时下降;更换商品、门店布局之后,调试与工程投入显著降低;长周期多班次运行下,成本持续下行,同时原有基础能力不会因为迭代出现退化。
人形机器人的竞赛,已经翻过“能不能做出来”那一页,来到“出错之后怎么办,能不能越干越聪明”的新阶段。Demo时代落幕,真实业务的大考才刚刚开始。
来源:速途网